ホーム位置は、マウント軸の位置と天球座標を計算するためにONSTEPが使用する基準です。ハードウェア構成に応じて、マウントは電源投入時の位置、FRAMの位置記録、または機械式ホームセンサーからこの基準を決めます。パークは、観測を終了するとき、マウントを保管するとき、または次回の操作を再開するときに使うユーザー定義位置です。ホーム位置とパークは役割が異なり、互いに置き換えることはできません。
マウントを接続した後、手動制御パネルまたは3D望遠鏡プレビューから「ホーム」または「パーク」をタップして、対応する操作を開きます。
ヒント
「ホームを検出」と「マウントをパーク」は、マウントを自動的に移動させます。実行前に、鏡筒、カウンターウェイト、ケーブルの移動経路に障害物がないことを確認してください。移動が完了するまで、マウントを監視し続けてください。
3種類のホーム位置を区別する
ONSTEPがホーム位置を決める方法は、コントローラーとマウントのハードウェアによって異なります。
- 電子式ホームなし:コールドスタート時、ONSTEPはマウントの電源投入時の位置をホーム位置とみなします。毎回の起動前に、マウントを正しいホーム向きへ手動で置いてください。誤った位置で電源を入れると、その後の座標計算とGOTO操作も、誤った基準に基づいて行われます。
- 電子式ホーム:マウントは高耐久FRAMに軸位置とポインティング位置を記録します。起動時、ONSTEPは新しい電源投入位置を単純にホーム位置とみなすのではなく、完全で信頼できる記録からポインティング位置を復元できます。電子式ホームは駆動位置の記録に依存します。電源オフ中にクラッチを解除したり、マウントを手で動かしたりしないでください。FRAMの記録と実際の向きが一致しなくなります。
- 機械式ホームセンサー:ホームスイッチまたはセンサーにより、再現性のある絶対ホーム位置を取得できます。「ホームを検出」を選択すると、ONSTEPがセンサーを探し、軸位置の基準を再設定します。機械式ホームセンサーは絶対ホーム位置を提供しますが、任意の向きで絶対ポインティング位置を継続的に記録するものではありません。
一般的なドイツ式赤道儀では、ホーム位置は通常、カウンターウェイトシャフトが下向きで、鏡筒が天の極を向く状態です。他のマウントタイプについては、コントローラーとマウントの説明に従ってください。
ホーム位置とパーク位置を区別する
- ホーム位置:コールドスタート、軸位置、座標計算、アライメントに使用します。電子式ホームがないマウントでは電源投入時の位置を使い、電子式ホームがあるマウントではFRAMから位置を復元できます。機械式ホームセンサーがあるマウントでは、絶対ホーム位置を検索できます。
- パーク位置:保管、シャットダウン、または次回の観測再開に適した向きとして、ユーザーが定義します。パークではパーク状態とポインティングモデルを保持できますが、マウントが使用するホーム位置の情報源は変わりません。
電子式ホームは、停電後にポインティング位置を復元できますが、通常のパーク操作に置き換わるものではありません。計画した観測を終了するときは、まずマウントをパークして、パーク状態と現在のポインティングモデルを保存してください。
ホーム位置を検出またはリセットする
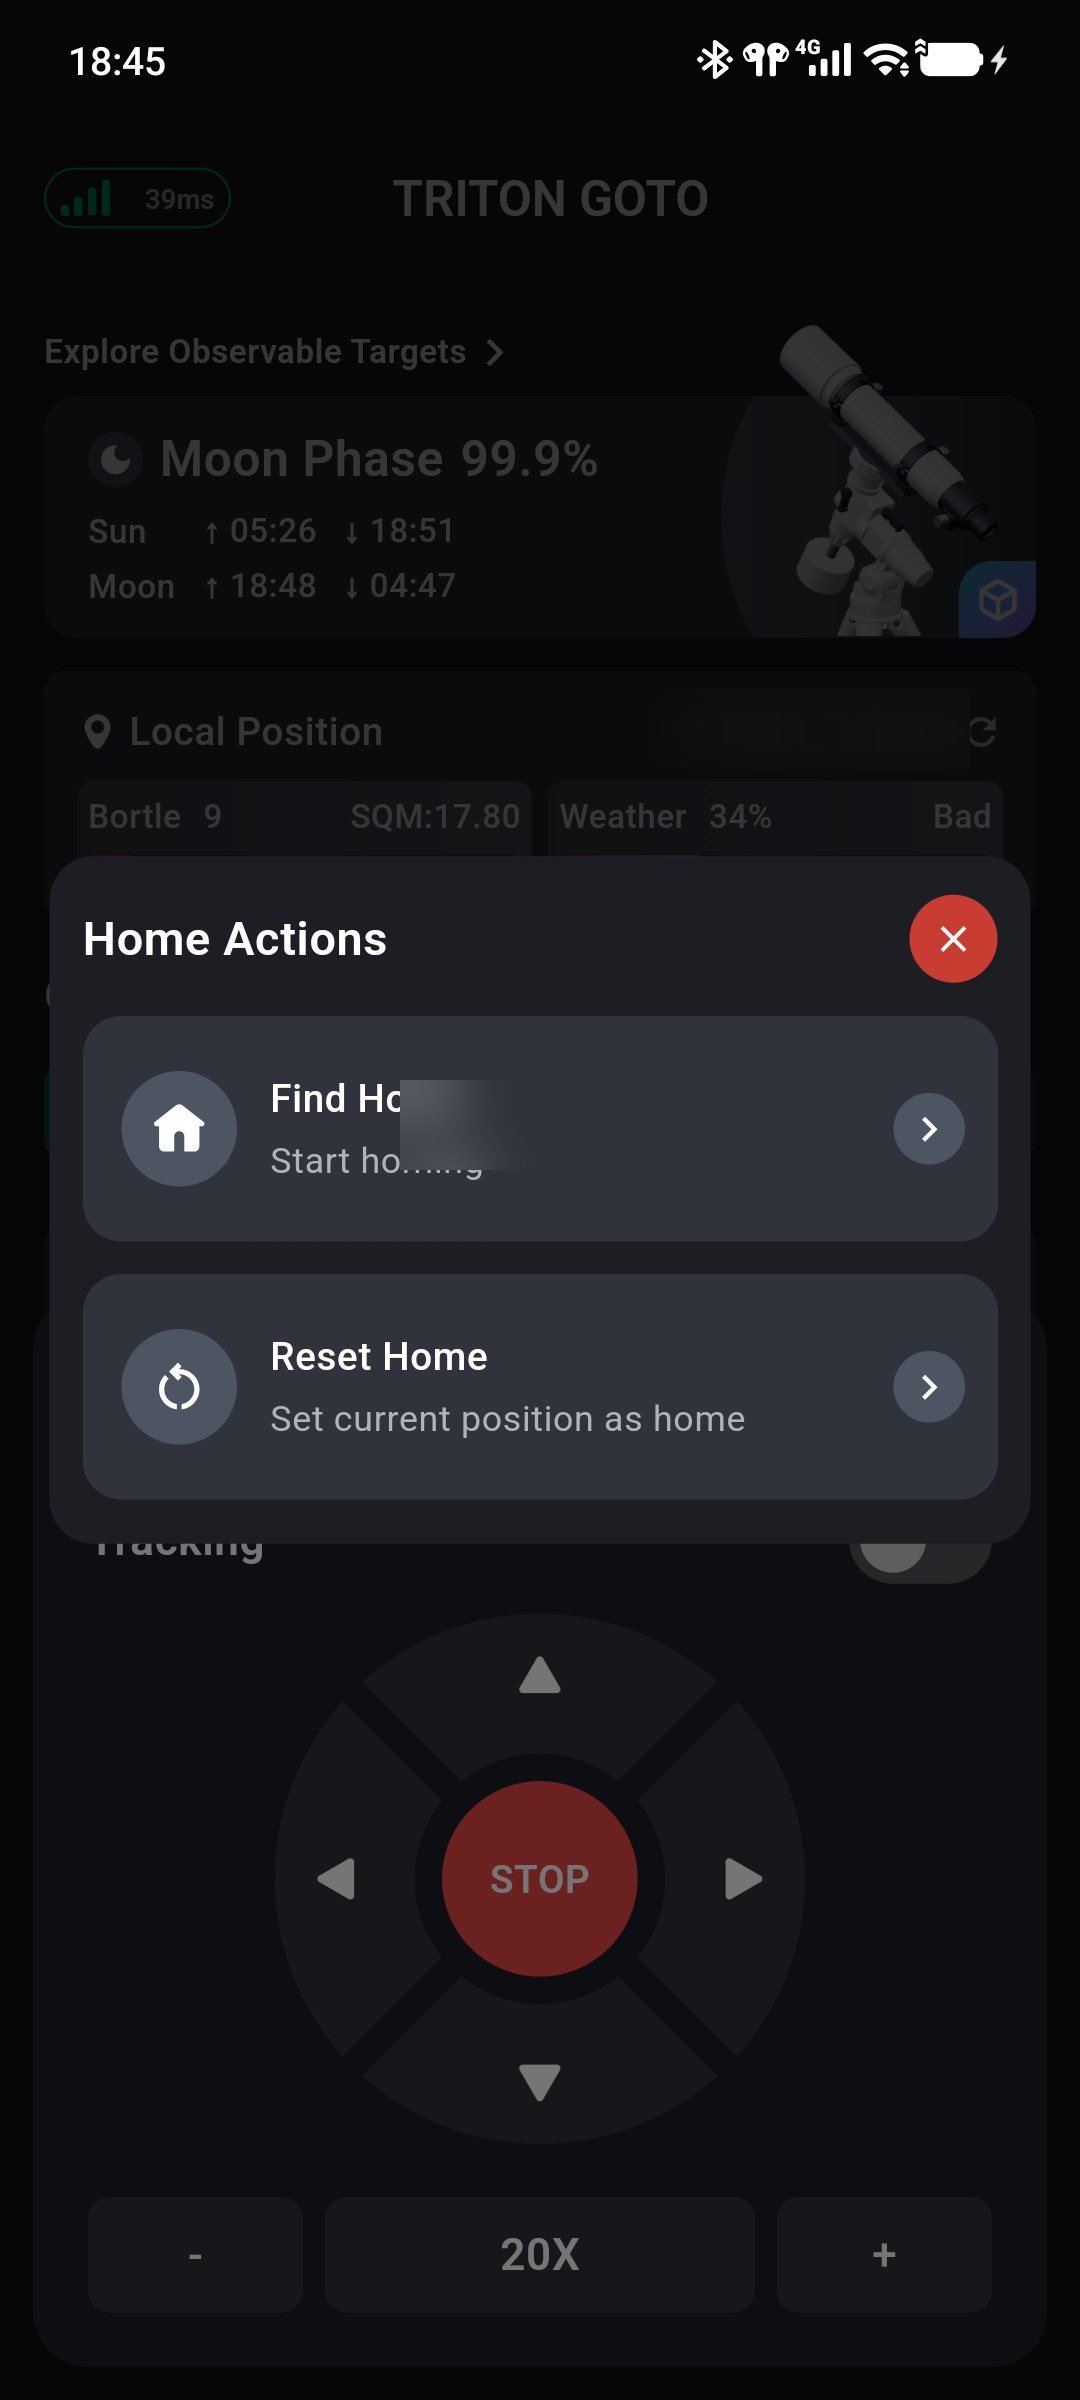
「ホーム」をタップして、「ホームを検出」または「ホームをリセット」を選択します。
ホームを検出
「ホームを検出」は、ONSTEPが現在記録しているホーム位置へマウントを移動させ、操作完了時に追尾を無効にします。
- 機械式ホームセンサーがある場合、ONSTEPはセンサーを探して絶対ホーム位置を再設定します。ファームウェアとセンサー構成によっては、既存のポインティングモデルを確認または再構築する必要があります。
- 電子式ホームと有効なFRAM位置記録がある場合、ONSTEPは復元された軸位置からホームへ戻ります。
- 電子式ホームも機械式ホームセンサーもない場合、ONSTEPは電源投入後に蓄積された軸移動量を使って、コールドスタート時のホーム位置へ戻ります。誤った位置で電源を入れた場合や、電源オフ中に手で動かした場合、結果も不正確になります。
ホームを検出した後、実際のマウントの向きがホーム位置と一致しない場合や、以前のポインティングモデルが無効になった場合は、3スターアライメントをやり直してください。
ホームをリセット
「ホームをリセット」は、マウントの現在位置がONSTEPの構成で定義されたホーム位置であることを確認し、コールドスタートと同じようにマウントを再初期化します。任意の新しい機械式ホーム位置を定義する操作ではありません。この操作を使う前に、マウントを正しいホーム向きへ手動で置いてください。
「ホームをリセット」を実行すると、次の状態になります。
- 追尾が無効になります。
- 有効なポインティングモデルが消去されます。
- パーク状態またはパーク失敗状態が解除されます。ただし、保存済みのパーク位置は保持されます。
- 正確なGOTO位置決めを使用する前に、3スターアライメントをやり直す必要があります。
ヒント
通常のGOTO誤差を直すために「ホームをリセット」を使わないでください。マウントが物理的に正しいホーム位置にあるのにONSTEPの位置記録が誤っている場合、またはパーク失敗状態から復旧する場合だけ使用します。
パーク状態を設定・開始・解除する
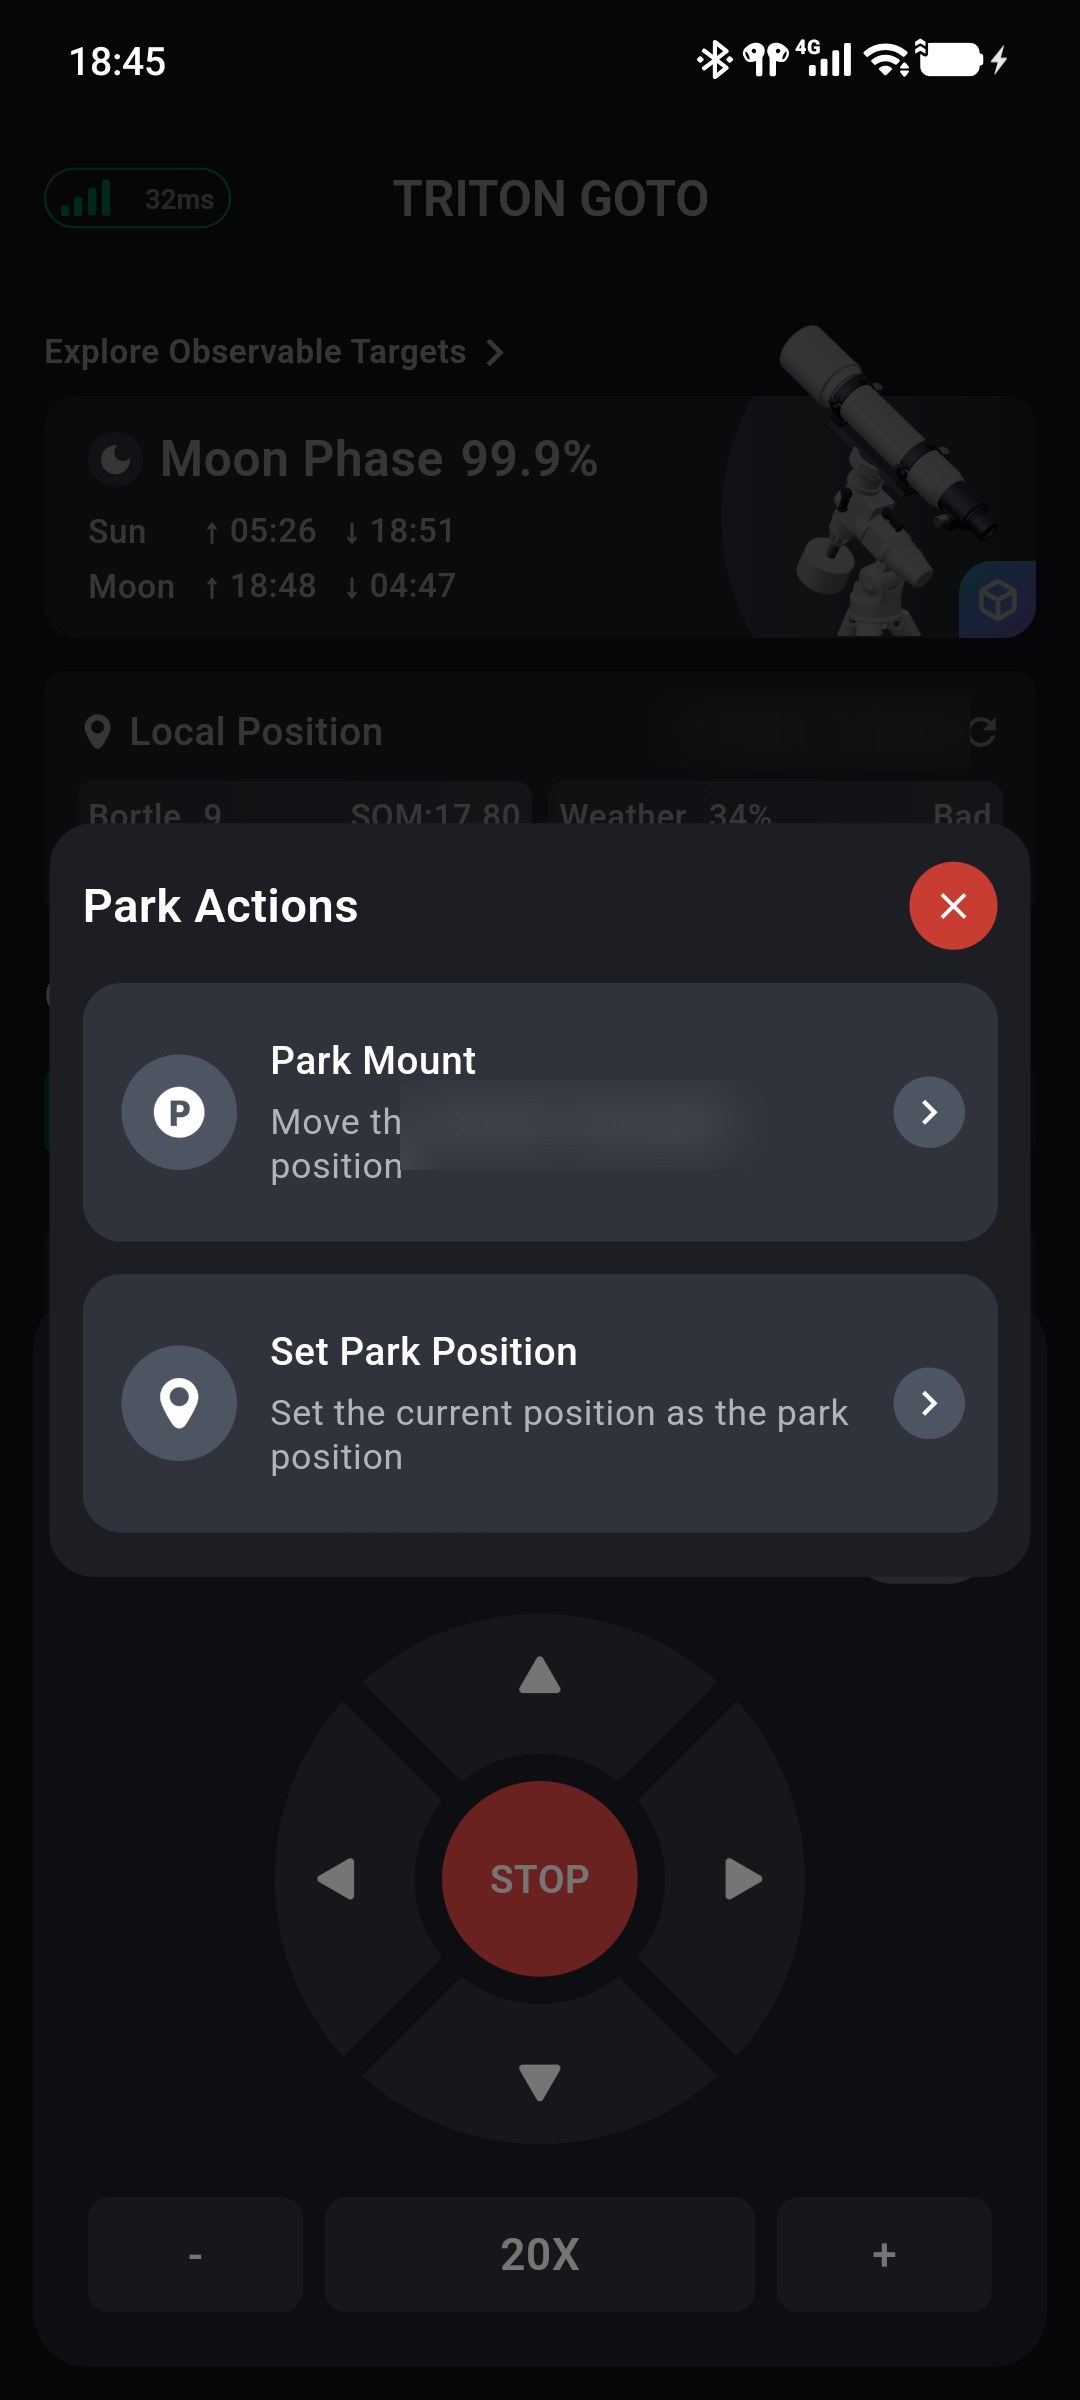
「パーク」をタップして、パーク位置を設定する、マウントをそこへ移動させる、または有効なパーク状態を解除する操作を選択します。
パーク位置を設定する
初めてパークを使用するとき、または保管時の向きを変更するときは、次の手順を行います。
- マウントの時刻、位置、ホーム位置が正しく、保持したい3スターアライメントが完了していることを確認します。
- マウントを安全に、目的のパーク向きへ移動します。
- 「パーク」→「パーク位置を設定」を選択し、現在位置を保存します。
パーク位置の設定では、マウントは移動しません。パーク中に鏡筒、カウンターウェイト、ケーブルが干渉する位置を選ばないでください。
マウントをパークする
「パーク」→「マウントをパーク」を選択すると、マウントは保存されたパーク位置へ自動的に移動します。パークが完了すると、ONSTEPはパーク状態と現在のポインティングモデルを保存し、通常のマウント制御を停止します。
パーク中は、アプリの方向操作、追尾、レート設定を利用できません。マウントの説明に従って電源を切る前に、パークが完了したことを確認してください。パーク位置へ移動中に電源を切らないでください。
マウントのパークを解除する
マウントがパーク中の場合は、「パーク」→「パーク解除」を選択して通常の操作を再開します。パーク解除の前に、次の項目を確認してください。
- パーク後にマウントを手で動かしていない。電子式ホームを使用している場合は、FRAMの記録と実際の位置が一致している。
- マウントの日付、時刻、位置が正しい。
- 鏡筒、カウンターウェイト、ケーブルが安全な状態にある。
パーク解除が正常に完了すると、ONSTEPは通常、保存されたポインティングモデルを復元し、追尾を有効にします。電源オフ中にマウントを手で動かした場合、電子式ホームのFRAM記録も、以前のパーク状態も実際の位置を表しません。機械式ホームセンサーがあるマウントでは、もう一度「ホームを検出」を実行してください。機械式ホームセンサーがないマウントでは、正しいホーム位置へ手で移動し、「ホームをリセット」を実行してから、新しいアライメントを行ってください。
操作に失敗した場合
ホームまたはパーク操作の送信に失敗した場合は、次の順序で確認します。
- アプリがマウントに接続されたままになっている。
- マウントがGOTO、ガイド移動、ホーム検索、その他の移動を実行していない。
- 時刻、位置、ホーム位置の記録が有効である。
- リミットまたはモーター障害が発生していない。
- パーク位置が正常に保存されている。
パーク中に電源が失われた場合、マウントが障害物に接触した場合、またはパーク失敗状態が続く場合は、パークコマンドを繰り返し送らないでください。まず停止し、実際のマウントの向きを確認します。安全に復旧できる場合は、マウントを正しいホーム位置へ戻して「ホームをリセット」を使い、失敗状態を解除します。マウント位置が不明な場合は、コントローラーまたはマウントメーカーが提供する復旧手順に従ってください。