TRITON GOTOのスマート極軸合わせは、3スターアライメントから極軸誤差を計算し、マウントベースを調整するために必要な方位角、高度角、方向を表示します。この手順に光学式極軸望遠鏡は必要ありませんが、先に有効な3スターアライメントを完了する必要があります。
アライメント中は、マウントベースの方位角・高度角調整機構だけを操作してください。モーターによる移動やアプリの方向操作で置き換えることはできません。
「設定とアライメント」の「アライメント」セクションから「スマート極軸合わせ」を選択します。アプリがスマート極軸合わせモードの星図へ切り替わります。
開始前の確認
次の項目を確認してください。
- ONSTEPが接続され、パーク中ではない。
- 3スターアライメントが完了している。
- マウントベースの方位角・高度角調整機構が正常に動作する。
- GOTO中に、鏡筒、カウンターウェイト、ケーブルの移動経路に十分なクリアランスがある。
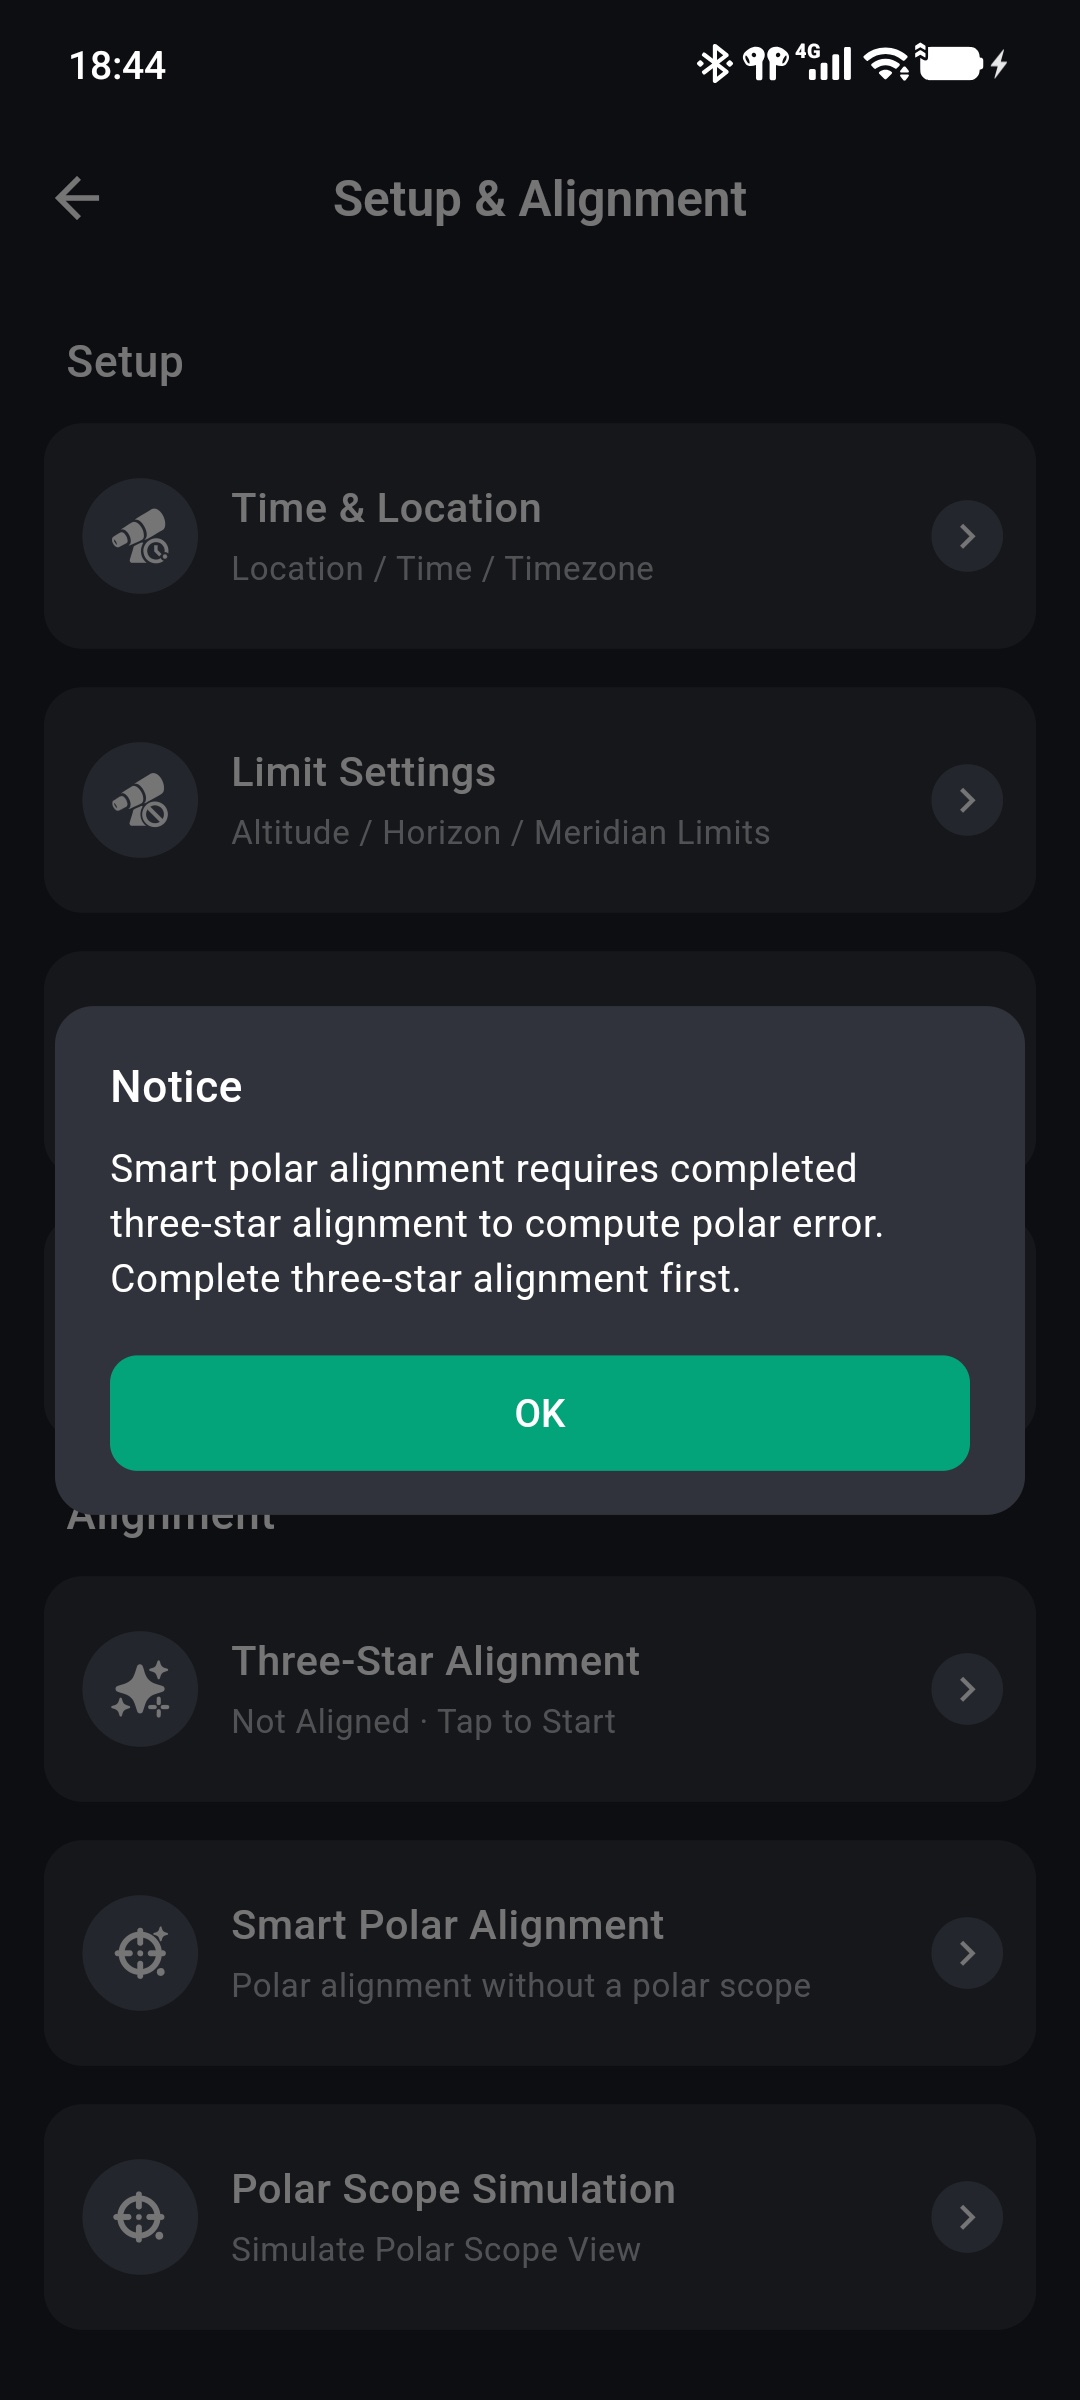
3スターアライメントがない場合、アプリは開始をブロックし、次の通知を表示します。
ヒント
GOTOをタップすると、選択したアライメント星を自動導入します。先にリミット設定と周囲のクリアランスを確認し、マウントが停止するまで監視してください。
アライメント星を選択してGOTOを実行する
スマート極軸合わせのパネルは、星図の下に表示されます。
- 確実に識別でき、現在見えている星を選択します。
- パネルで名前、RA、DEC、ALT、AZを確認します。
- 「GOTO」をタップし、マウントの自動導入が完了するまで待ちます。
- 「GOTO完了。アライメント開始をタップしてください」と表示されたら、「アライメント開始」をタップします。
アライメント対象にできるのは星だけです。GOTO中は操作が「停止」に変わります。移動経路にリスクがある場合だけ停止し、安全を確認してからワークフローを再開してください。
誤差から極軸を調整する
「アライメント開始」の後、パネルに次の項目が表示されます。
- 総偏差。
- 高度角オフセットと調整方向。
- 方位角オフセットと調整方向。
- オフセット方向を示す図。
画面に表示された矢印と角度に従ってベースの調整機構を操作し、視野内のアライメント星の位置を合わせます。
- 「高度角オフセット」には高度角調整機構を使います。
- 「方位角オフセット」には方位角調整機構を使います。
- 星がアイピースの視野またはカメラ画像の中央に入るまで、方位角と高度角を交互に少しずつ調整します。
- 「アライメント完了」をタップし、完了を確認してスマート極軸合わせモードを終了します。
ヒント
この段階では、アプリの方向操作を使ったり、RA軸やDEC軸を回転させたりしないでください。スマート極軸合わせでは、ベースの方位角・高度角調整機構によって極軸の方向を変更します。モーターで鏡筒を動かしても極軸誤差は補正されません。
小さな調整を行う前に、ベースの固定機構の動作を確認してください。ベースが完全に固定されているときや、異常な荷重がかかっているときに調整機構を無理に動かさないでください。
完了後
機械的な極軸調整によって、既存の3スターアライメントモデルが表す物理的な設置状態が変わります。その後のGOTO精度のため、マウントを正しいホーム位置へ戻し、3スターアライメントをやり直してください。
再び機能を開いたときに、極軸合わせのオフセットがすでに補正されているとアプリが表示した場合は、もう一度3スターアライメントを完了してから、極軸誤差を再計算してください。
中止とトラブルシューティング
スマート極軸合わせを終了する
「アライメントを終了」を選択すると、未完了の進行状況が失われることが警告されます。確認後、アライメント星を選択して、もう一度GOTOを実行します。
GOTOが次の段階へ進まない
移動が停止し、接続が維持されていることを確認します。GOTOが長時間完了しない場合は、「停止」をタップし、リミット、マウント状態、対象座標を確認してから、最初からやり直します。
誤差データを読み取れない
「設定とアライメント」に戻り、3スターアライメントに「アライメント済み」と表示されていることを確認します。その後、接続と位置情報を確認してください。誤差が利用できない場合は、3スターアライメントをやり直して、再度試します。