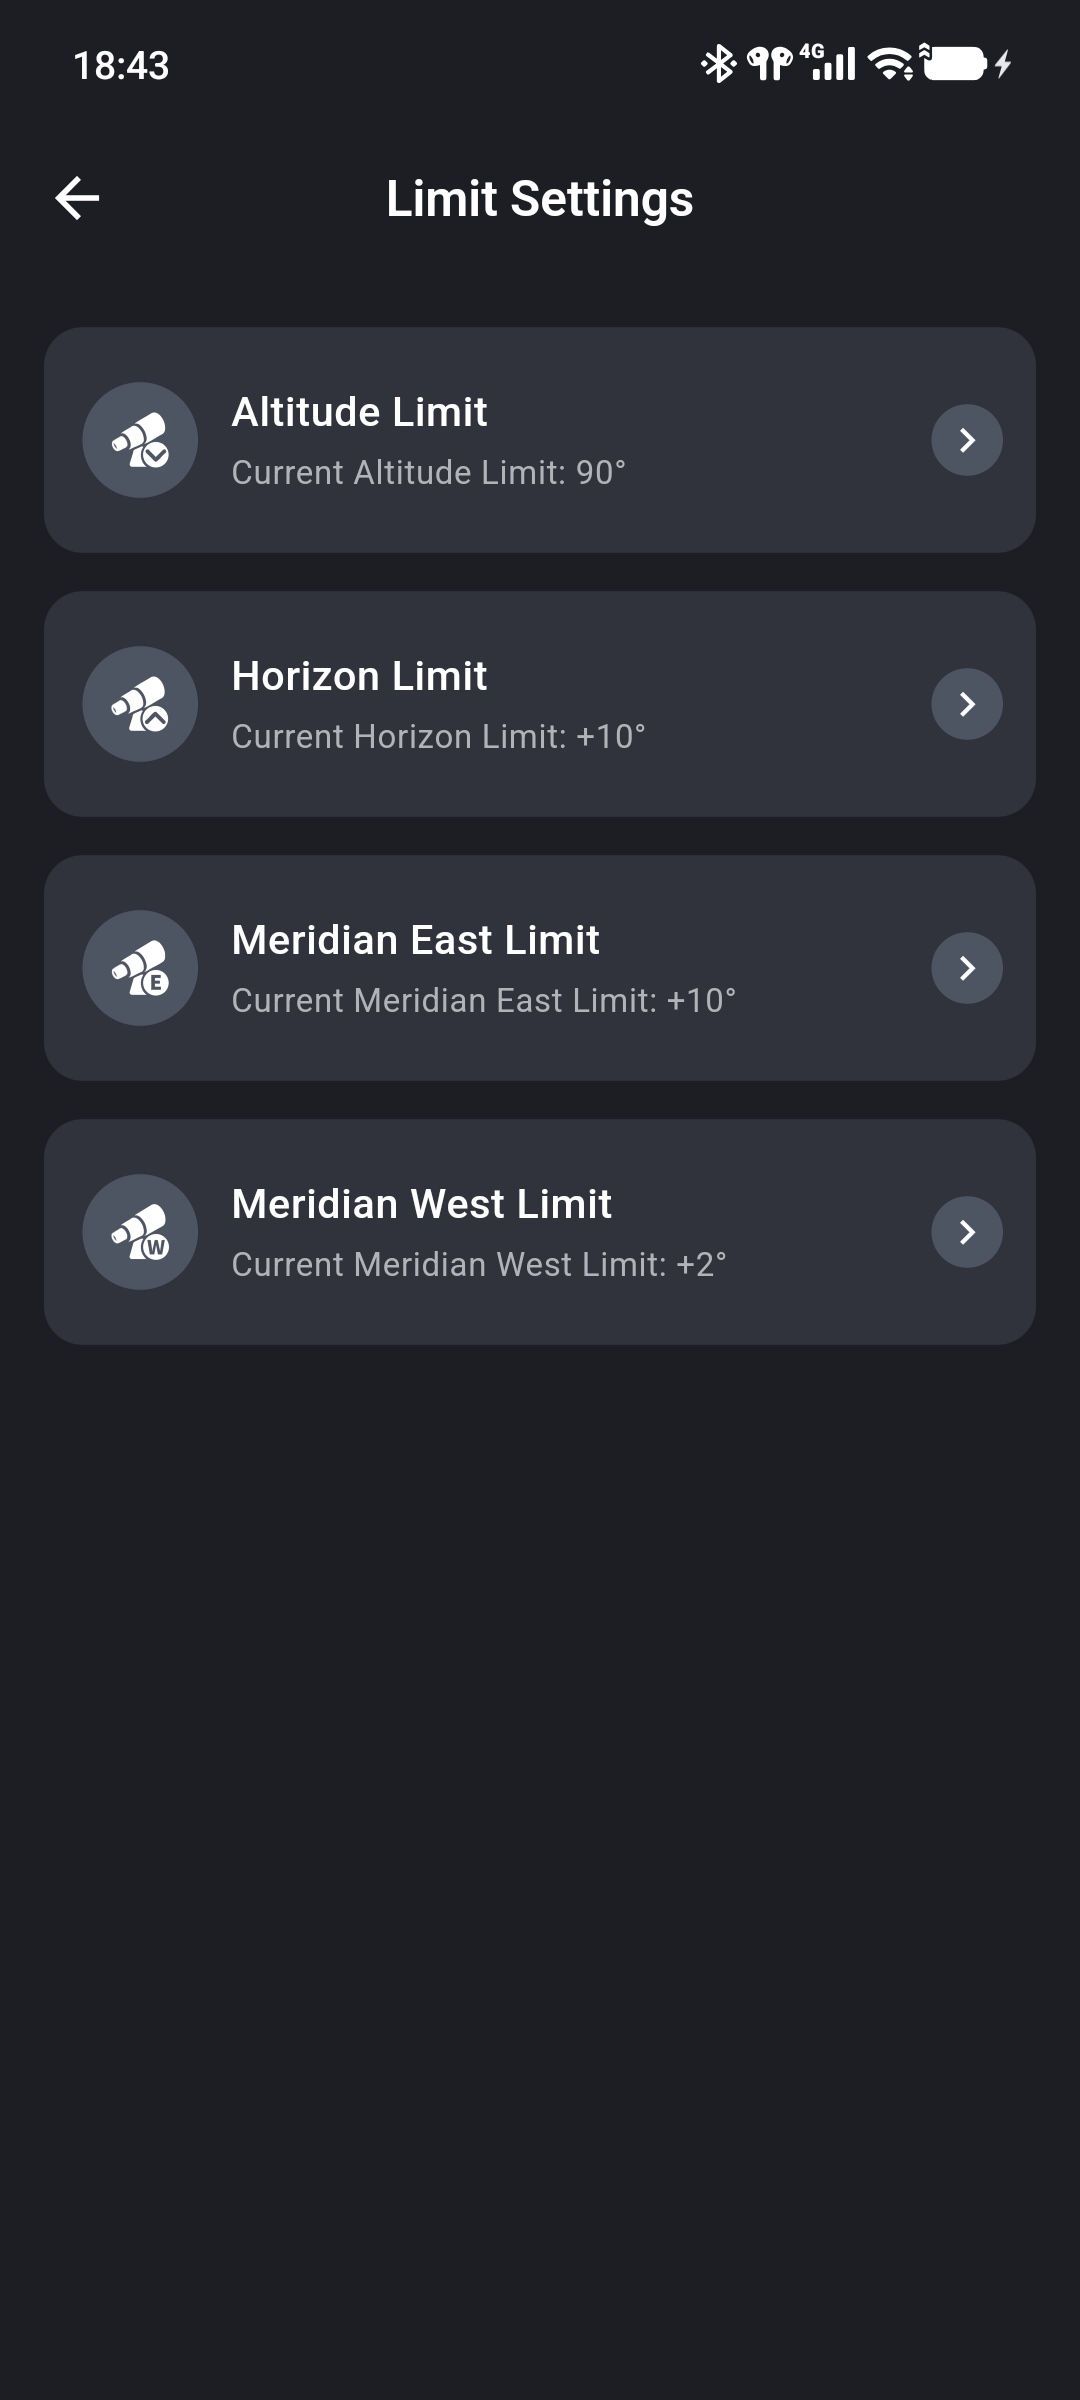
リミットは、ONSTEPが動作できる範囲を制限します。この画面の高度角、地平線、子午線のリミットはソフトウェアリミットです。マウントの時刻、位置、ホーム位置、軸座標から計算されます。リミットが作動すると、ONSTEPは通常、GOTOをキャンセルし、追尾を無効にし、該当方向への移動を停止して、「マウント情報」に対応するエラーを表示します。
「設定とアライメント」を開き、「リミット設定」を選択すると、現在の4つのリミットを確認できます。
ヒント
リミットは、マウントの構造、鏡筒の長さ、カウンターウェイトの位置、ケーブルの余裕に合わせて設定してください。ソフトウェアリミットだけで安全が保証されたり、すべての機械的な衝突が防止されたりするわけではありません。リミット検出後もマウントが減速する距離が必要なため、十分な余裕を残し、移動中は機器を継続的に監視してください。
高度角リミット
「高度角リミット」は、望遠鏡が到達できる最高高度角を設定します。範囲は60°–90°です。
「高度角リミット」をタップして角度を選択し、「OK」をタップします。「高度角リミットの設定に成功しました」と表示された後、ページにはマウントが現在使用している値が表示されます。
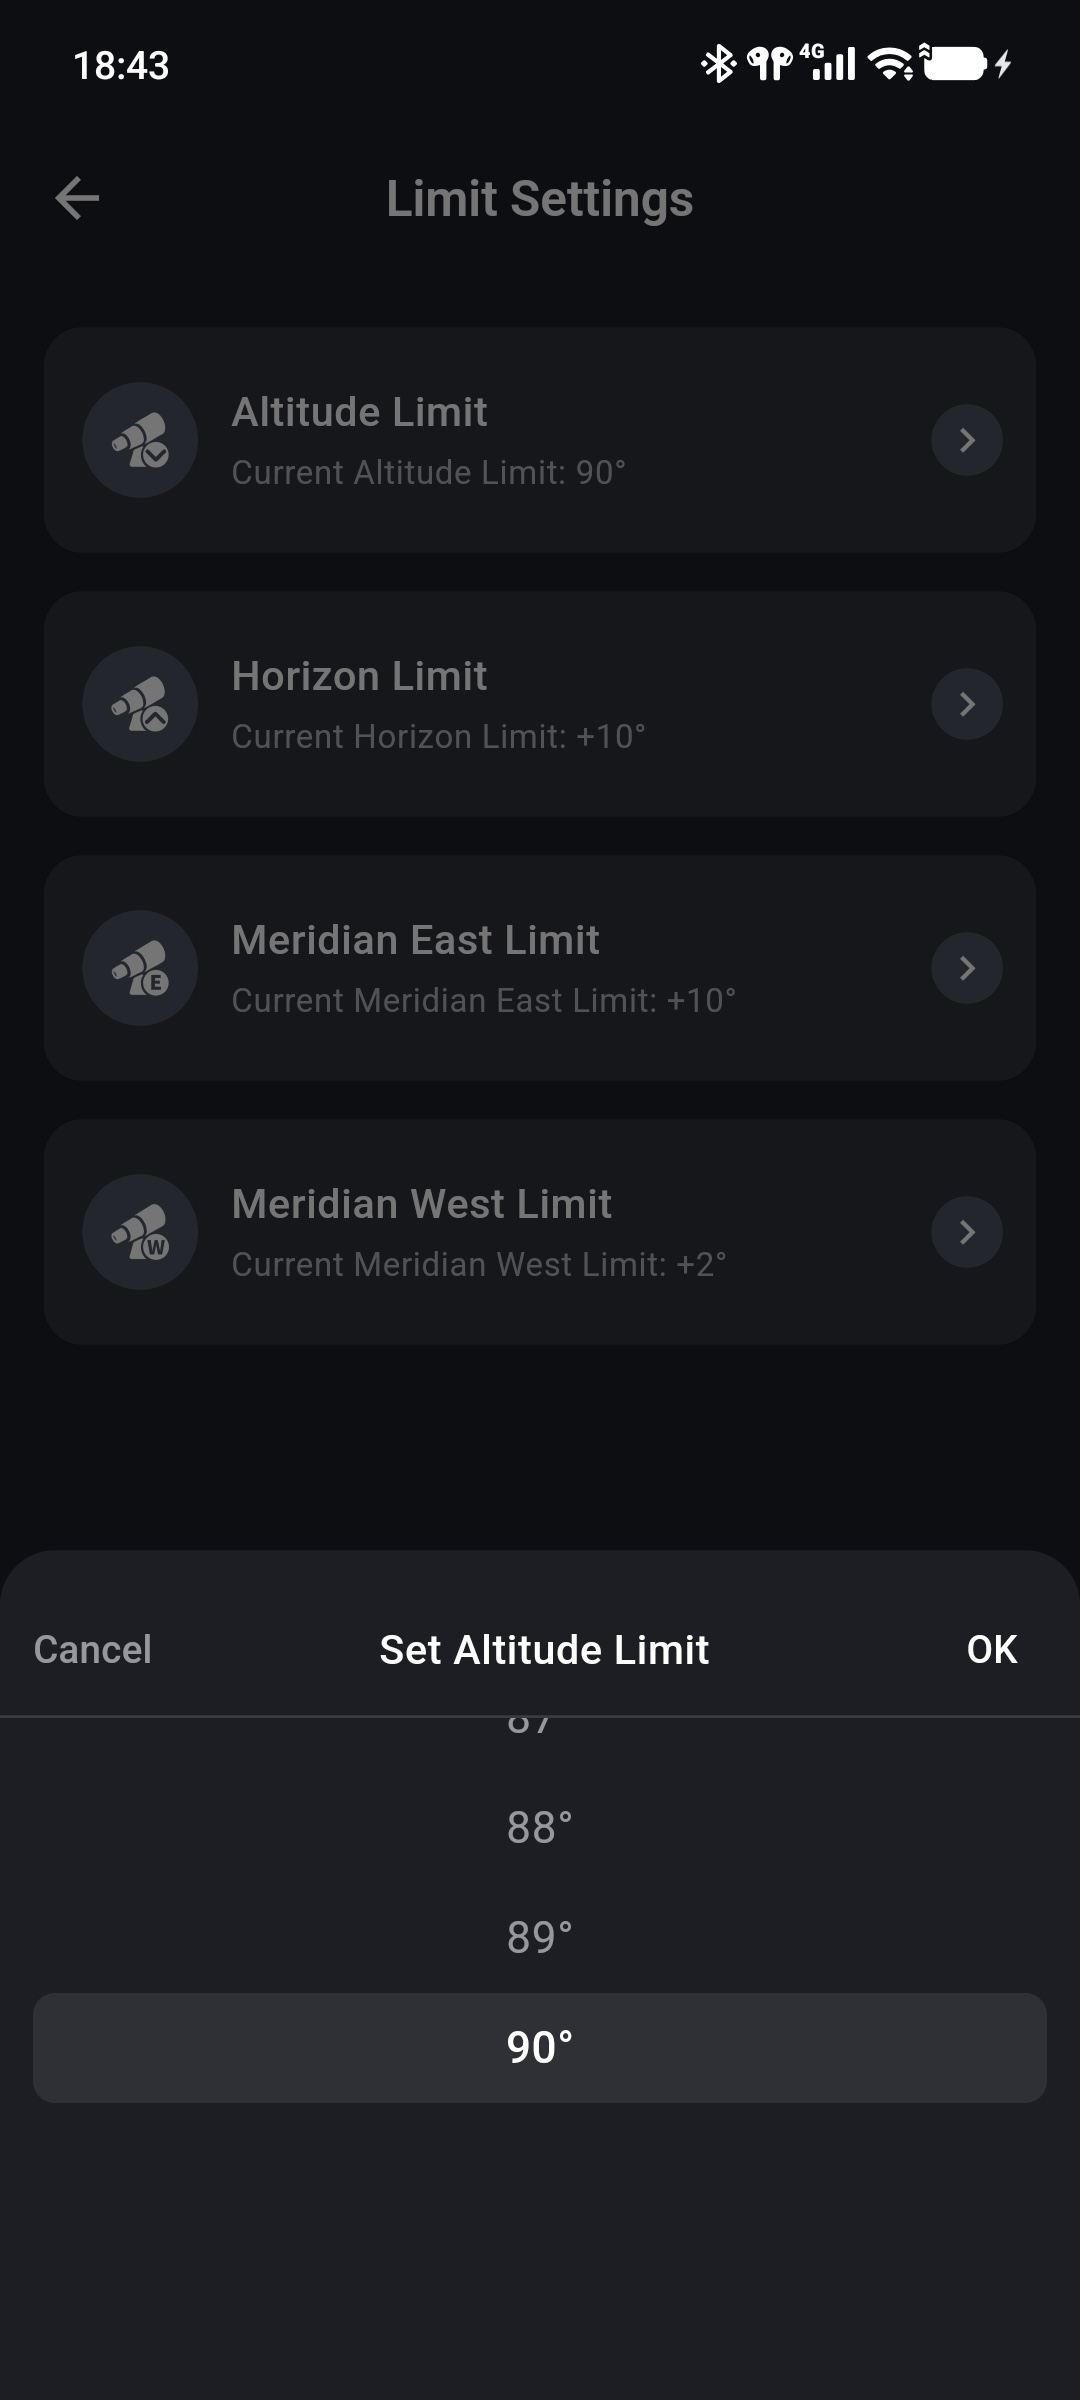
低い値にすると、マウントは天頂に近づいた段階で早く停止します。高い値にすると、より高い位置まで移動できます。マウントの実際の構造に応じて値を選択してください。90°に設定すると、高度角リミットは無効になります。
地平線リミット
「地平線リミット」は、望遠鏡が到達できる最低高度角を設定します。範囲は-30°–+30°です。
正の値にすると、マウントはその値の角度だけ地平線より上に保たれます。たとえば、+10°にすると高度角10°未満へのポインティングを防ぎます。負の値にすると、その値の角度だけ地平線より下へのポインティングが可能になります。
「地平線リミット」をタップし、符号と角度を選択して「OK」をタップします。地平線付近は地上の障害物や大気の影響を受けやすいため、観測場所に応じてリミットを高くしてください。
子午線の東側・西側リミット
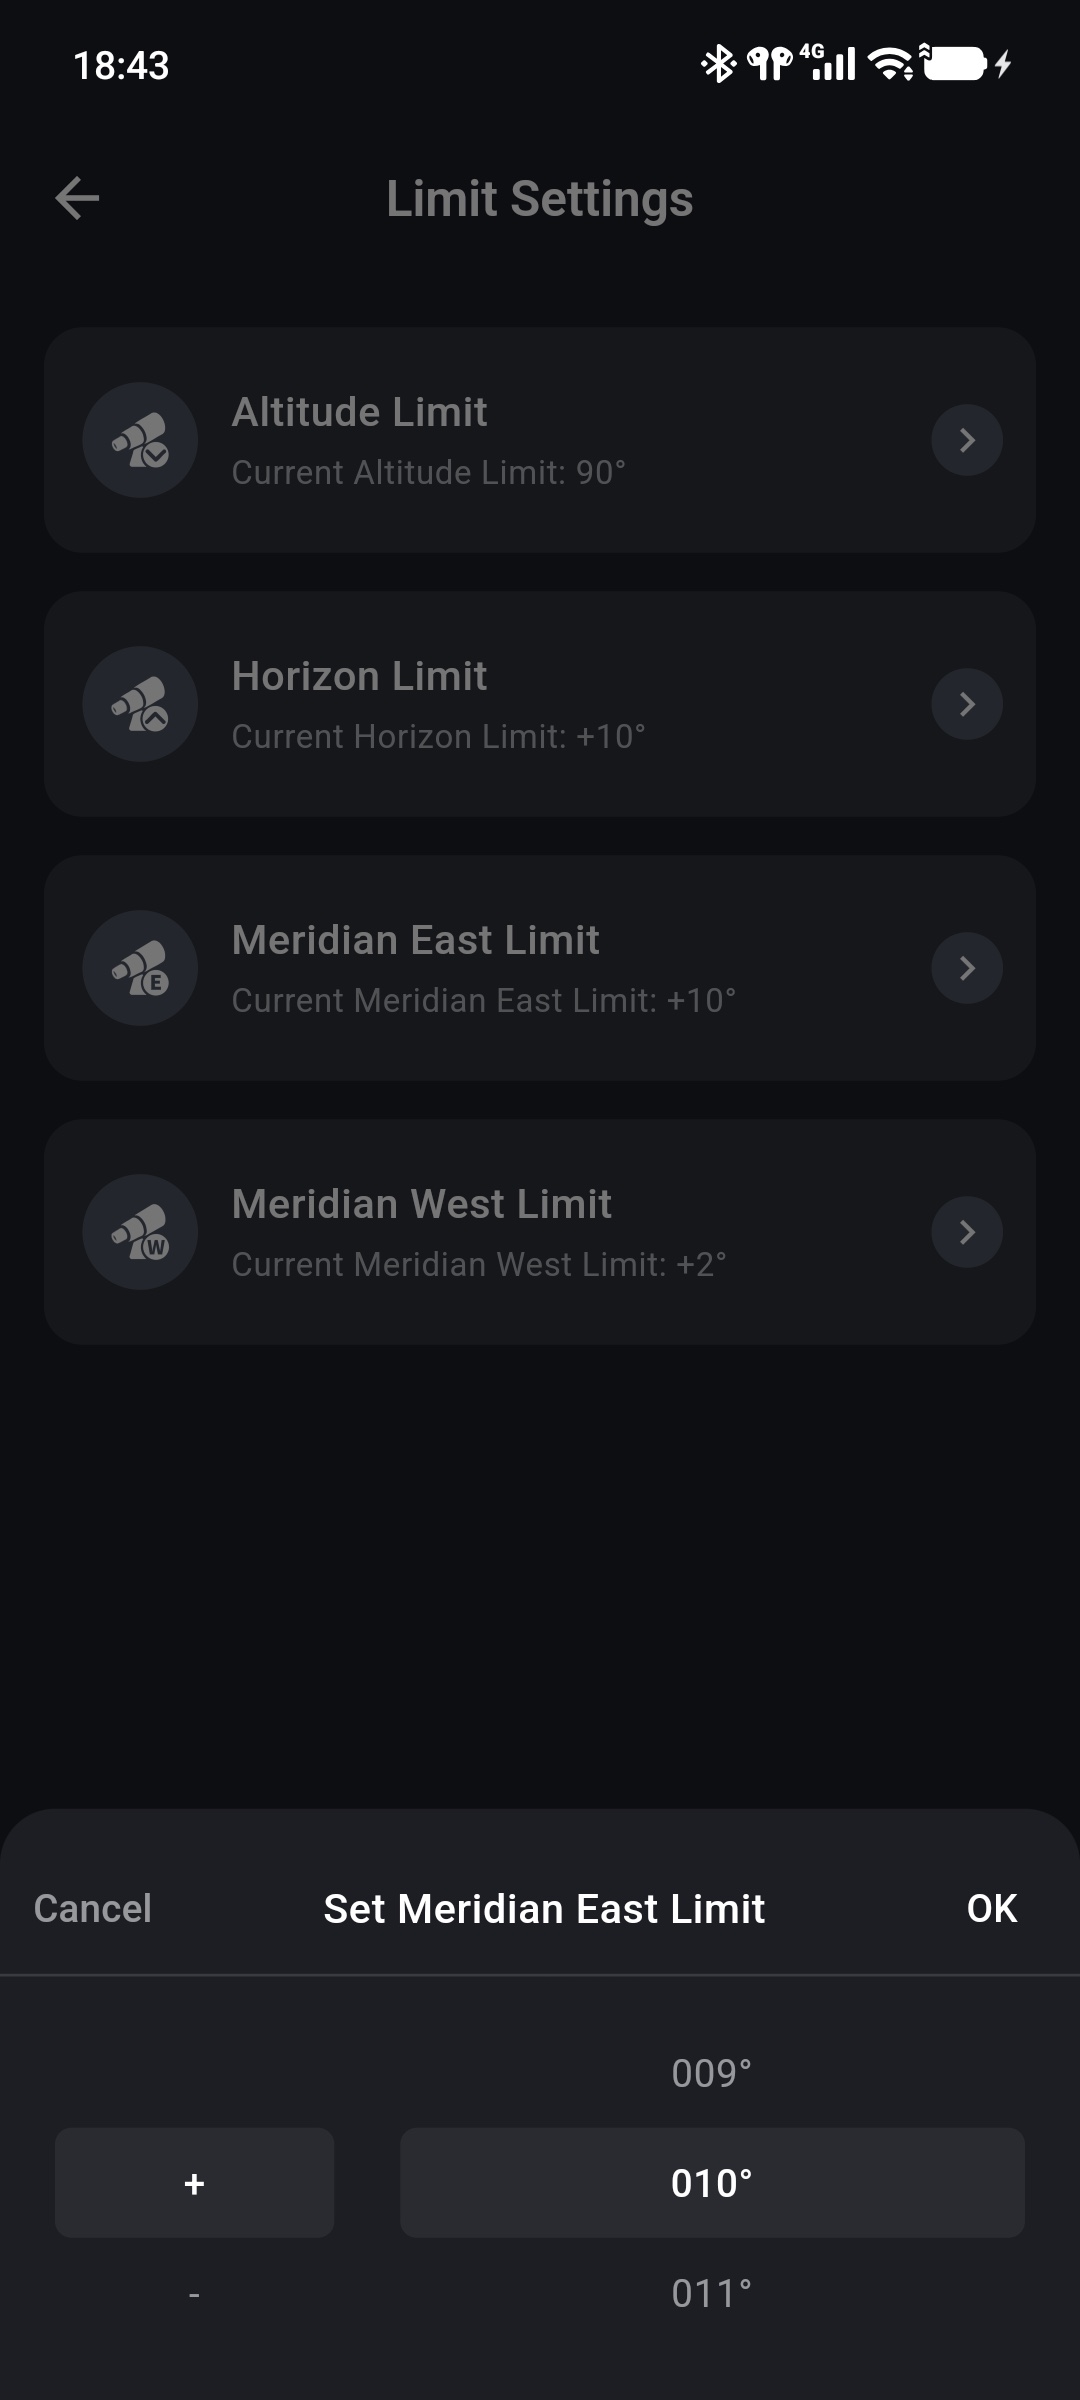
「子午線リミット(東)」と「子午線リミット(西)」は、ドイツ式赤道儀が子午線の各側でどこまで動作を続けられるかを個別に制限します。TRITON GOTOでは現在、どちらも-90°–+90°の範囲で設定できます。対応しないマウントタイプでは、これらの項目は表示されません。
これらの値は、子午線付近での追尾と反転に影響します。いずれかのリミットをタップし、符号と角度を選択して「OK」をタップします。
ヒント
東側と西側の子午線リミットは、マウントが子午線付近でどこまで動作できるかに影響します。変更後は、自動導入と子午線反転の「自動子午線反転」も確認してください。
ソフトウェアリミットとホーム位置
ソフトウェアリミットが信頼できるのは、ONSTEPの時刻、位置、軸位置の基準が有効な場合だけです。ホーム位置の種類ごとに、次の点を確認してください。
- 電子式ホームなし:ONSTEPはコールドスタート時の電源投入位置をホーム位置とみなします。誤った向きで電源を入れると、計算される高度角、地平線、子午線の位置も誤ります。
- 電子式ホーム:ONSTEPは起動時にFRAMからポインティング位置を復元できます。電源オフ中にクラッチを解除したり、マウントを手で動かしたりすると、FRAMの記録と実際の向きが一致しなくなり、ソフトウェアリミットを信頼できなくなります。
- 機械式ホームセンサー:「ホームを検出」が正常に完了すれば、センサーで絶対ホーム位置を再設定できます。機械式ホームセンサーは、誤った時刻、位置、設定値を修正するものではありません。
違いと復旧方法については、ホーム位置とパークを参照してください。ホームをリセットした後、FRAM記録を復元した後、または機械式ホームを再検出した後は、現在の座標とリミット状態を確認します。
ヒント
「リミットセンサー作動」は、ONSTEPの機械式リミット入力が有効になっていることを示します。この画面で設定する4つのソフトウェアリミットの1つではありません。機械式リミットセンサーは、計算された時刻、位置、ホーム位置に依存しません。ソフトウェアリミットを緩めて解除しようとせず、実際の位置、センサー、配線を確認してください。
安全なリミットを決める
すべての設置条件に共通する安全な設定値はありません。次の順序で確認します。
- マウントの時刻、位置、ホーム位置が正しいことを確認し、マウントと鏡筒のメーカーが示す安全範囲から初期値を設定します。
- 鏡筒、カメラ、ガイド鏡、カウンターウェイト、ケーブルについて、すべての方向のクリアランスを確認します。
- 三脚、ベース、ケーブルとの距離を継続的に確認しながら、低速の手動移動でテストします。
- リミット検出後の減速と停止に必要な余裕を残します。ソフトウェアリミットを実際の機械的な限界位置に置かないでください。
- 鏡筒、カメラ、カウンターウェイト、ケーブルの取り回しを変更した後、またはホームをリセットした後や位置記録を復元した後に、すべてのリミットを再確認します。
観測可能な範囲を広げるためだけに、最大値を選択しないでください。まず、すべての移動経路に安全余裕があることを確認します。
リミットが作動した場合
リミットが作動すると、「マウント情報」の「エラー」に、「地平線リミット作動」、「高度角リミット作動」、「子午線リミット作動」などの状態が表示されます。ONSTEPは通常、現在のGOTOをキャンセルし、追尾を無効にして、該当方向への移動を停止します。
その後、次の操作を行います。
- 直ちに、鏡筒、カウンターウェイト、ケーブルが安全か確認します。設定したリミット位置でマウントが瞬時に停止すると考えないでください。
- 表示されたエラーから、ソフトウェアリミットか「リミットセンサー作動」かを区別し、マウントの実際の向きを確認します。
- 時刻、位置、ホーム位置が有効なままであることを確認します。誤った電源投入時のホーム位置や無効なFRAM記録は、座標とソフトウェアリミットの両方のエラーを引き起こします。
- 安全な方向を確認したら、「制御を開始」の方向操作と低いレートを使って、リミット範囲の内側へ戻します。ファームウェアによっては安全な方向だけが許可される場合や、復旧のためのガイド移動だけが許可される場合があるため、実際の移動方向を継続的に監視してください。
- マウントが許可範囲内へ戻ってから、追尾を有効にします。値を変更する前に、リミットが作動した理由を確認してください。
自動子午線反転が有効な場合、子午線西側リミットに到達すると、反対側のピア側で現在座標へGOTOを開始することがあります。これは、同じ座標が反対側でも許可されている場合だけ成功します。自動導入と子午線反転を参照してください。
リミットは衝突のリスクを下げるためのものです。エラーメッセージを消すだけの目的で、リミットを緩めないでください。実際の位置または安全に復旧できる方向が不明な場合は、操作を中止し、マウントまたはコントローラーのメーカーが提供する復旧手順に従ってください。